NASA ends Swift space telescope mission after failed rescue attempt
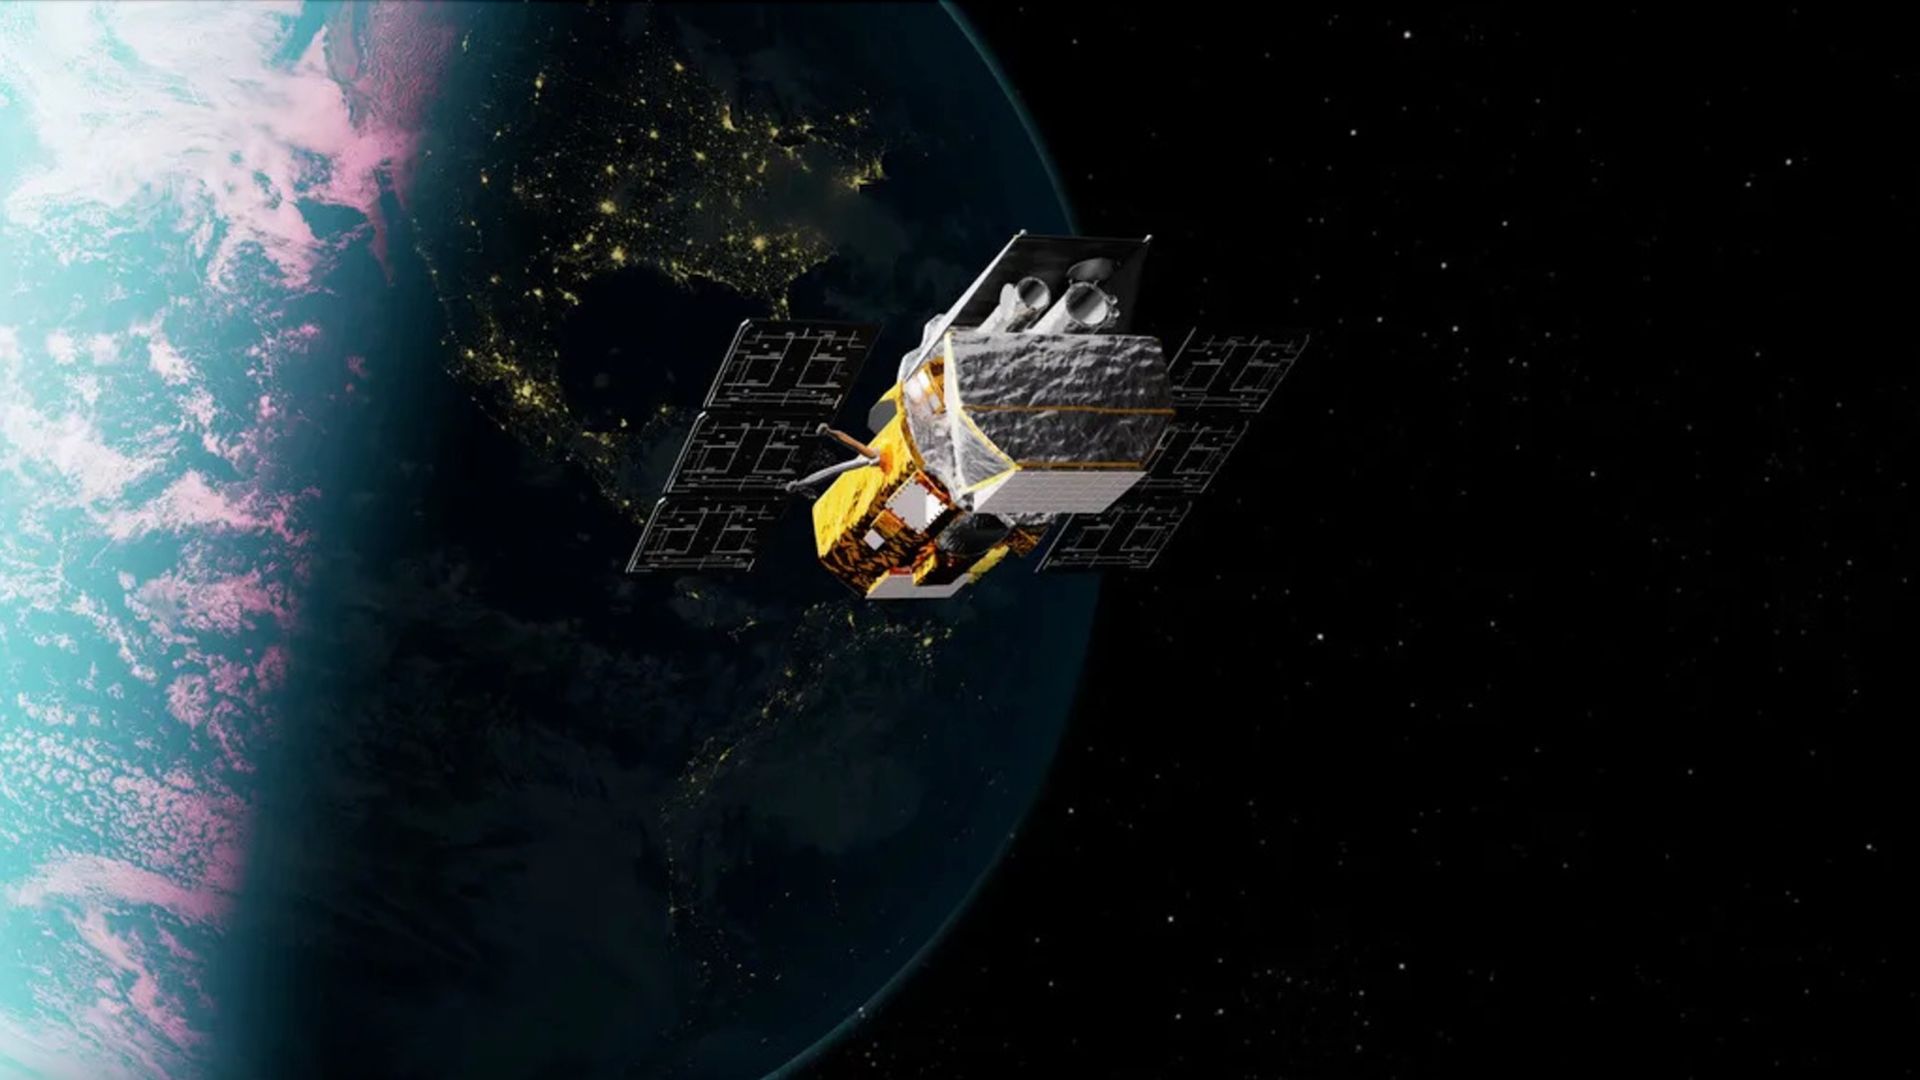
米航空宇宙局(NASA)は、ガンマ線バーストの観測を主目的とした宇宙望遠鏡「スウィフト」のミッション終了を正式に発表した。民間企業による救出計画が失敗に終わったためで、スウィフトは今後数週間のうちに大気圏へ再突入する見込みだ。
救出を担ったのは、アリゾナ州の企業であるカタリスト・スペース・テクノロジーズである。大気の抵抗によって高度が下がり続けていたが、スウィフトには抵抗に対抗する推進装置がなかった。そこで同社は冷蔵庫ほどの大きさの探査機LINKを開発し、3本のロボットアームで衛星を捕まえて軌道を高める計画を立てた。NASAが同社と契約したのは2025年9月で、LINKの打ち上げは7月3日だった。軌道の低下が速かったため、契約から9か月余りで打ち上げる日程が組まれた。前例のない民間企業による衛星の捕獲と軌道上昇であり、成功は最初から保証されていなかった。LINKは打ち上げから約3週間後に推進系と姿勢維持用のリアクションホイールに問題が生じ、想定外の速さで回転し始めた。その結果、捕獲はできず、スウィフトから12〜15キロメートルまで接近して撮影するにとどまった。
ただし、NASAは今回の計画を「高リスク・高リターン」の挑戦と位置づけ、失敗しても得るものがあったとしている。具体的には、軌道上で衛星を補修・延命させる技術の前進、極端に短い期間での計画遂行、低軌道で衛星の運用期間を延ばす手法の検証が挙げられている。これらは今後の衛星の設計や運用の考え方に影響を与える可能性がある。一方で、スウィフトの実績は長寿命の価値を示している。設計上の運用期間は2年だったが、20年以上にわたって稼働し、2000件以上のガンマ線バーストと1400件以上の超新星爆発を観測した。その成果は約7000本の論文に結びついているという。観測が長く続くほど、蓄積されたデータの価値も高まる。
日本の製造業にとっては、軌道上での捕獲機構やロボットアーム、姿勢制御用のリアクションホイール、推進系といった要素が、衛星の延命や補修に関わる部品として需要を持ちうると考えられる。特に、保守を想定せずに設計された衛星を外部から扱うという課題は、結合機構の精度や、打ち上げ時の振動と宇宙環境に耐える信頼性への要求を高める可能性がある。また、短期間で開発を仕上げる必要がある点は、標準化された部品を持つサプライヤーや、迅速な試作と設計変更に対応できる企業にとって参入の余地になり得る。
今回のLINKの不具合は、姿勢制御や推進の信頼性が計画全体の成否を左右することを改めて示した。部品単体の性能だけでなく、宇宙環境での実績や試験の裏付けがどれだけ重視されるかは、今後の商業的な軌道上サービスの広がりを見るうえで注目点になると考えられる。
Introduction ends here. Please read the full article at the source.
Source:Space.com
Related news
 Glowing 'cauldron' of new stars | Space photo of the day for Oct. 26, 2026
 NASA, USDA Sign Agreement Advancing Earth Science, Agriculture
 Astranis Upgrades Falcon 9 Launch Contract to Dedicated Mission for Entire Block 4 Production Run of Satellites
FCC’s New Part 100 Licensing Framework: What Space Companies Need to Know
 Ice mission CRISTAL opens its wings
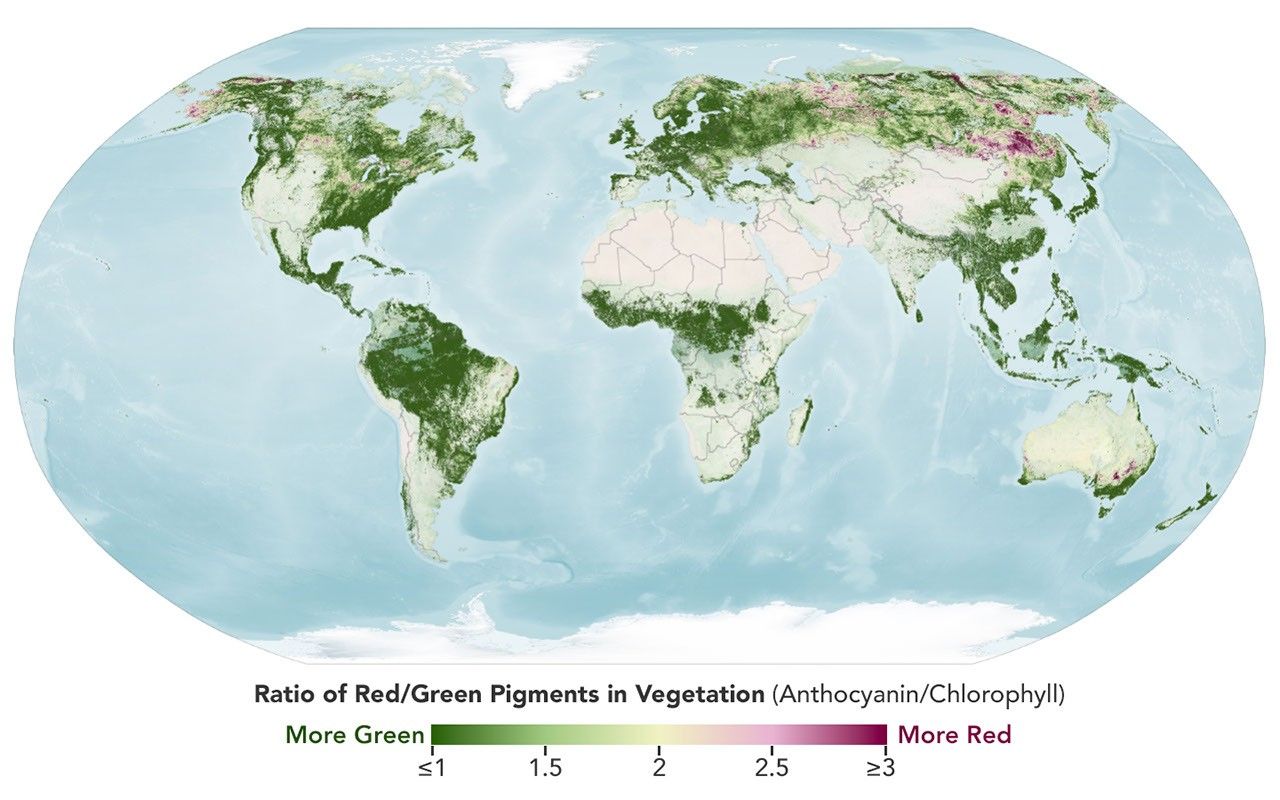 Hunting Red Leaves with Satellites
Looking for companies in this field?
UchUchU maintains a database of Japanese companies in the space industry.